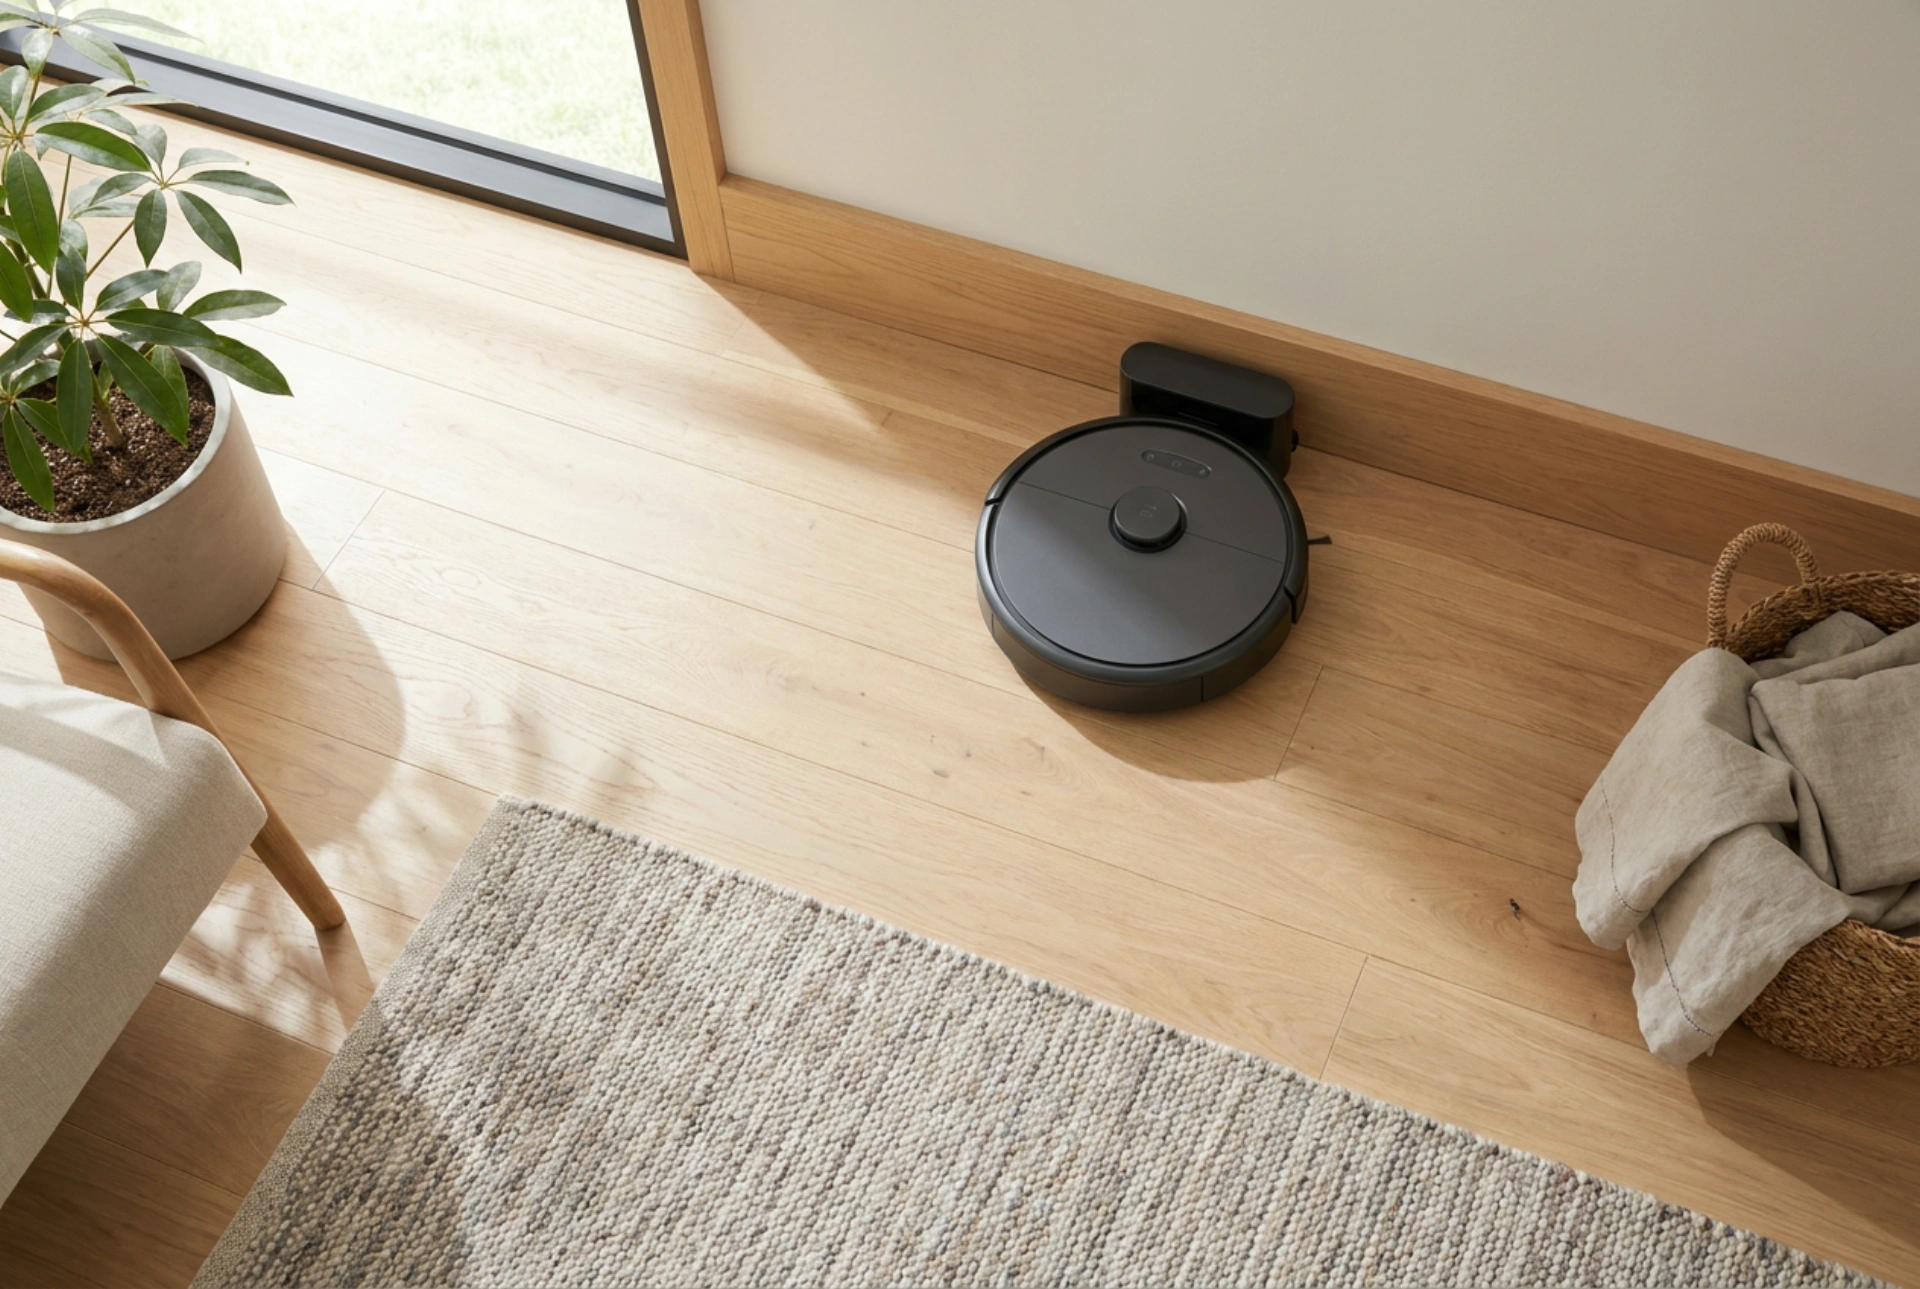


Der effiziente Einsatz eines Saug- und Wischroboters hängt weniger von der reinen Saugkraft ab als von einer systematischen Vorbereitung der Räume und einer logischen zeitlichen Taktung. Wer die physikalischen Prinzipien der Navigation und Oberflächenreibung versteht, optimiert die Reinigungsergebnisse drastisch und schont gleichzeitig Möbel und Böden.
Navigationsphysik: Wie Roboter den Raum wahrnehmen
Moderne Reinigungsroboter nutzen zur Orientierung meist LiDAR-Sensoren (Laser), Infrarotsensoren oder optische Kameras. Jedes dieser Systeme basiert auf physikalischen Gesetzmäßigkeiten, die bei der Einsatzplanung berücksichtigt werden müssen. Lasergestützte Systeme tasten den Raum auf Augenhöhe des Sensors ab und erstellen eine zweidimensionale Karte. Hindernisse, die unterhalb dieses Lasers liegen – wie dünne Kabel, flache Fußleisten oder herumliegendes Spielzeug –, werden oft übersehen. Infrarotsensoren hingegen messen die Reflexion von Lichtwellen. Dunkle Oberflächen, wie tiefschwarze Teppiche, absorbieren dieses Licht jedoch fast vollständig. Der Roboter interpretiert dies fälschlicherweise als Abgrund und verweigert das Befahren. Planen Sie daher Fahrten in Bereichen mit kontrastreichen Mustern oder sehr dunklen Böden so, dass eventuelle Klippensensoren durch physische Barrieren oder App-seitige Sperrzonen entlastet werden, falls der Roboter dort wiederholt stoppt.
Mechanische Barrieren und Schwellenmanagement
Die Überwindung von Türschwellen ist eine Frage der Hebelwirkung und des Raddurchmessers. Die meisten Standardgeräte bewältigen Höhenunterschiede von bis zu 1,5 bis 2 Zentimetern. Alles darüber hinaus führt zu mechanischem Festfahren oder zu starkem Abrieb an den Unterbauten des Geräts. Um die Gelenke und Antriebsmotoren des Roboters zu schonen, sollten Schwellen, die an dieser kritischen Grenze liegen, mit flachen Rampen aus Holz oder Kunststoff ausgeglichen werden. Ein weiteres mechanisches Risiko stellen Teppichfransen dar. Die rotierenden Seitenbürsten wickeln lange Fäden durch die Rotationsbewegung auf, was zu einer Blockade des Elektromotors führt. Klappen Sie Teppichkanten mit langen Fransen vor dem Reinigungszyklus nach unten um oder definieren Sie diese Bereiche als reine Saugverbotszonen.
Die richtige Reihenfolge: Erst saugen, dann wischen
Bei Kombigeräten, die sowohl saugen als auch feucht wischen, ist die Reihenfolge der Arbeitsschritte entscheidend für das Reinigungsergebnis. Wird Feuchtigkeit auf ungesaugten Staub aufgetragen, entsteht ein feiner Schmutzfilm, der durch die rotierenden oder vibrierenden Wischpads gleichmäßig auf dem Boden verteilt wird. Dies führt nach dem Trocknen zu sichtbaren Schlieren. Planen Sie den Ablauf daher immer zweistufig: Zuerst erfolgt ein reiner Trockensaugdurchgang, um lose Partikel, Haare und Sand mechanisch zu entfernen. Erst im zweiten Schritt wird die Wischfunktion aktiviert. Achten Sie bei Holzböden wie Parkett darauf, die Wasserabgabe auf die minimale Stufe zu regulieren. Zu viel Feuchtigkeit dringt durch Kapillarkräfte in die Fugen ein und bringt das Holz zum Quellen.
Wartungszyklen als Teil der Einsatzplanung
Ein Roboter kann nur so sauber arbeiten, wie es seine eigenen Komponenten zulassen. Planen Sie feste Intervalle für die mechanische Reinigung des Geräts ein. Wickeln sich Haare um die Hauptbürste, erhöht sich der Reibungswiderstand, was die Motortemperatur steigen lässt und die Akkulaufzeit drastisch verkürzt. Sensoren sollten wöchentlich mit einem trockenen Mikrofasertuch von feinstem Staub befreit werden, da trübe Sensorlinsen zu unpräziser Navigation und Kollisionen mit Möbelstücken führen. Auch die Schmutzbehälter und Filter müssen regelmäßig gereinigt werden: Ein zugesetzter Feinstaubfilter blockiert den Luftstrom, wodurch das Vakuum kollabiert und die Saugkraft abfällt.